bahasa


Seri AHS Peredam Planet Struktur Terintegrasi Multi Spesifikasi Kebisingan Rendah
Peredam Planet
Pereduksi planet menempati posisi penting dalam bidang otomasi industri. Desain presisi tinggi me...
Lihat DetailLengan robot SCARA kompak yang melakukan pengambilan dan penempatan 24/7 dengan waktu siklus 0,4 detik, dengan muatan 2 kg dan pengoperasian berkelanjutan selama 3.000 jam, menjadikan keputusan peredam pada sambungan sangat penting bagi bisnis. Pada sumbu bahu, dimana gabungan massa lengan dan muatan menciptakan momen tertinggi, penggerak harmonik vs gearbox planetary pilihan menentukan pengulangan, interval perawatan, dan total biaya per sumbu.
Sambungan SCARA memiliki cakupan operasi yang sempit namun memiliki toleransi anggaran yang ketat. Sebelum membandingkan desain harmonik dan desain planet, tentukan tiga persyaratan yang tidak dapat dinegosiasikan: keterulangan posisi, kekakuan momen, dan torsi momen puncak.
Untuk sumbu siku dan pergelangan tangan, penggerak harmonik memberikan reaksi terendah yang dapat dicapai dalam unit satu tahap. Spline luar yang fleksibel, atau flexspline, berubah bentuk untuk mempertahankan kontak dengan spline melingkar, sehingga menghasilkan serangan balik mendekati nol tanpa sistem pramuat.
 Peredam Gigi Fleksibel Seri BSHF untuk Sambungan Serangan balik Rendah Didesain dengan poros berongga besar dan bodi kompak, peredam ini menawarkan torsi dan kekakuan tinggi sekaligus meminimalkan bobot, menjadikannya ideal untuk lengan robot ringan dan sambungan presisi. Lihat Produk →
Penggerak harmonik juga merupakan cara paling ringan untuk mencapai reduksi tinggi dalam lingkup kecil. Satu tahap menghasilkan 50:1 hingga 160:1, yang menghilangkan tahap sabuk atau roda gigi sekunder. Untuk SCARA muatan 2 kg, sumbu siku melihat beban kejut yang dapat diabaikan, sehingga batas kelelahan flexspline bukan merupakan faktor pembatas pada tugas nominal.
0,1 arcmin atau kurang
50:1 hingga 160:1
0,9kg
Permasalahan yang terjadi pada penggerak harmonik adalah sumbu bahu pada SCARA seberat 10 kg atau lebih. Rakitan flexspline dan bantalan satu bagian memiliki toleransi guncangan yang lebih rendah dibandingkan set roda gigi planetary yang diperkeras. Lonjakan beban akibat deteksi tabrakan atau perkakas ujung lengan berkecepatan tinggi dapat melebihi kapasitas torsi flexspline dan menyebabkan set permanen.
Gearbox planet memenangkan sumbu bahu robot SCARA yang lebih besar karena mereka menangani torsi tinggi dan beban kejut dengan pengaturan roda gigi beban terpisah. Beberapa roda gigi planet berbagi beban, sehingga torsi puncak didistribusikan ke banyak titik kontak gigi.
 Peredam Gearbox Planetary AHB dengan Serangan balik Rendah dan Torsi Tinggi Dilengkapi roda gigi heliks yang diperkeras dan dibumikan, peredam ini menghasilkan pengoperasian yang mulus, senyap, dan kekakuan tinggi, sehingga cocok untuk sumbu bahu yang menangani beban berat dan pembalikan yang sering terjadi. Lihat Produk →
Peredam planet presisi di kelas AHB biasanya menawarkan serangan balik 1 hingga 3 arcmin dalam versi presisi standar dan 0,5 hingga 1 arcmin dengan bantalan keluaran yang dimuat sebelumnya. Melalui pengerasan dan penggilingan, sisi-sisi gigi roda gigi menahan lubang di permukaan bahkan ketika sering terjadi pembalikan start-stop. Peredam planet presisi untuk sambungan robot rutin melihat kondisi seperti itu.
Solusi preload atau bearing-washer dengan bias minimum pada unit planet modern dapat menghasilkan runout di bawah 0,1 mm. Namun, jarak bebas sayap internal berarti reaksi terukur pada output hampir tidak pernah di bawah 0,5 arcmin tanpa rem canggih atau tahap penggerak ganda.
Tabel di bawah ini merangkum metrik yang paling relevan untuk seleksi bersama SCARA.
| Metrik | Harmonic Drive | Planetary Gearbox | Relevansi SCARA |
| Serangan balik | 0,1 arcmin atau kurang | 1 hingga 3 menit busur | Penting untuk akurasi pengambilan |
| Rasio satu tahap | 50:1 hingga 160:1 | 3:1 hingga 10:1 | Menentukan ukuran motor |
| Kekakuan torsi | Tinggi per massa | Nilai absolut lebih tinggi | Menahan getaran lengan |
| Beban kejut | Dibatasi oleh flexspline | Luar biasa | Penjaga terhadap tabrakan |
| Torsi terus menerus pada kecepatan 50%. | Sedang | Tinggi | Hal-hal di bahu |
| Kehidupan pelayanan | 10.000 hingga 20.000 jam | 20.000 hingga 40.000 jam | Mendefinisikan rencana pemeliharaan |
Perbedaan struktural yang penting: penggerak harmonik mengandalkan defleksi flexspline untuk menghasilkan kontak roda gigi, dan beban dibawa oleh spline melingkar dan flexspline secara bersamaan. Gearbox planetary menggunakan tiga atau empat planet identik untuk mendistribusikan beban, sehingga kelebihan beban sesaat lebih bisa ditoleransi.
Penggerak harmonik menghasilkan efisiensi 60 hingga 75 persen pada rasio 50:1, sedangkan gearbox planetary biasanya mencapai 90 hingga 95 persen pada rasio output yang sama. Perbedaannya muncul sebagai pembangkitan panas dalam operasi SCARA tugas berkelanjutan. Motor servo harus menyuplai arus ekstra untuk mengatasi torsi tanpa beban yang lebih tinggi dari peredam harmonik saat diam, yang memengaruhi penguatan pengontrol dan dapat menyebabkan penyimpangan termal pada lengan kompak.
ZHEJIANG BEITTO TRANSMISSION TECHNOLOGY CO., LTD., yang dibangun di bawah merek BEITTO, telah menyaksikan mode kegagalan ini berulang kali di lapangan: siku yang digerakkan secara harmonik yang kehilangan akurasi posisi setelah dua shift sehari karena suhu belitan servo naik 15 derajat Celcius di atas nominal. Peredam planet, dengan kehilangan elemen bergulir yang lebih sederhana, tetap lebih dingin pada siklus kerja yang sama.
Pilih jenis peredam dengan menerapkan proses evaluasi lima langkah.
Aturan umum di lapangan: jika torsi sumbu bahu melebihi 40 Nm dan robot tidak menjalankan aplikasi ruang bersih yang ketat, opsi planetary adalah pilihan desain yang lebih aman. Untuk SCARA kelas muatan 5 kg, penggerak harmonik pada siku dan pergelangan tangan menawarkan lengan yang lebih ringan dan sederhana dengan tahapan persneling yang lebih sedikit.
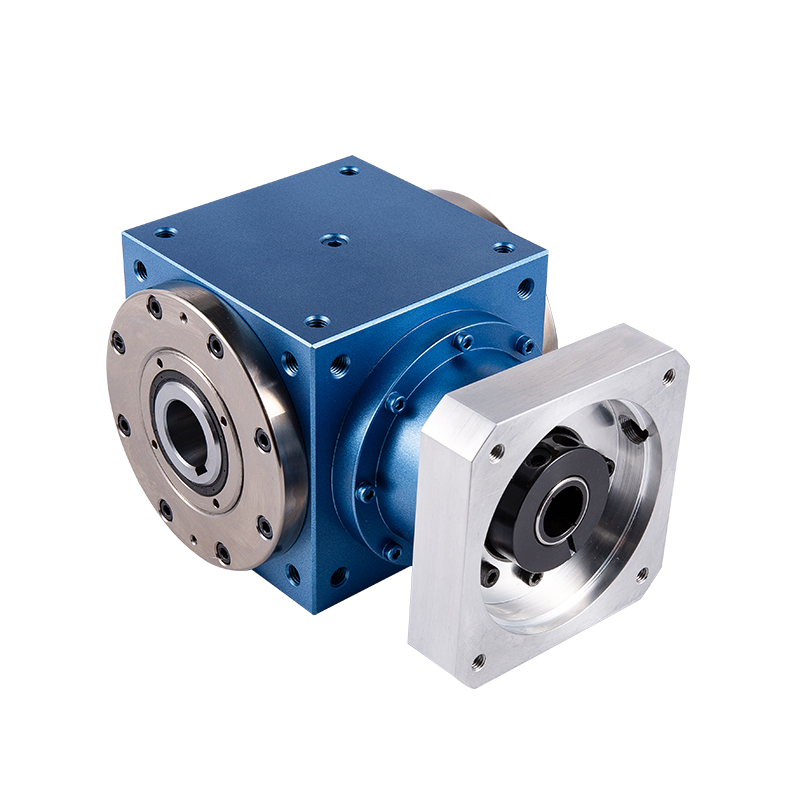 Komutator Spiral Bevel Gear Seri TD-CR dengan Output Poros Berongga Peredam ini memiliki desain poros berongga untuk perutean yang fleksibel dan memberikan transmisi daya yang mulus dan efisien dengan serangan balik rendah dan torsi tinggi, mendukung konfigurasi multi-sumbu dalam sistem kompak. Lihat Produk →
Banyak integrator di Tiongkok dan Eropa membangun arsitektur SCARA hybrid: peredam planet di bahu, dua penggerak harmonik di siku dan pergelangan tangan. Pendekatan ini menjaga bobot lengan tetap rendah sekaligus menjaga ruang torsi di bahu. Peredam multi-output masukan tunggal seri TDCR juga dapat melayani modul multi-sumbu, sehingga mengurangi jumlah komponen dalam lengan robot yang ringkas.
Baik pada unit harmonik maupun planetary, kegagalan berasal dari getaran dan panas berlebih yang disebabkan oleh torsi osilasi motor servo. Peredam itu sendiri jarang merupakan asal; kurva torsi masukan dan inersia perkakas ujung lengan memicunya. Dalam penggerak harmonik, peristiwa beban kejut yang berulang-ulang menciptakan retakan mikro pada garis lentur dan akhirnya merambat menjadi retakan. Pada unit planetary, keausan bantalan akibat beban aksial yang tinggi merupakan mode akhir masa pakai yang lebih umum.
Ya, penggerak harmonik pada sumbu siku dan pergelangan tangan biasanya digunakan pada kelas muatan ini. Serangan balik yang rendah sebesar 0,1 arcmin atau kurang menghasilkan operasi pick-and-place dengan akurasi tinggi, dan massa yang kecil menjaga dinamika lengan tetap terkendali. Sumbu bahu, jika juga digerakkan oleh unit harmonik, harus tetap berada di bawah batas torsi pengenal saat tumbukan.
Hanya jika torsi sambungan berada di bawah kapasitas pengenal penggerak harmonik dan robot memungkinkan deviasi jalur kurang dari 0,3 menit busur. Muatan di atas 10 kg, toleransi guncangan planet yang lebih tinggi adalah faktor penentunya. Retrofit juga memerlukan penyesuaian penguatan servo karena kekakuan torsional dan perubahan inersia yang dipantulkan.
Ia menggunakan peredam planet pada sumbu bahu yang berat dan penggerak harmonik di pergelangan tangan, memberikan kekakuan tinggi dan toleransi guncangan di bagian depan tanpa mengorbankan presisi serangan balik yang rendah pada titik kerja. Banyak mesin perakitan otomatis mengadopsi pemisahan ini ketika muatannya antara 3 dan 10 kg.

Pereduksi planet menempati posisi penting dalam bidang otomasi industri. Desain presisi tinggi me...
Lihat Detail
Peredam planet mengadopsi desain roda gigi heliks, yang memungkinkan pengoperasian yang lancar da...
Lihat Detail
Fitur peredam planet 1. Tenang: Gunakan roda gigi heliks untuk mencapai pengoperasian yan...
Lihat Detail
Peredam planet seri NHT mengadopsi desain roda gigi heliks yang canggih, yang tidak hanya secara ...
Lihat Detail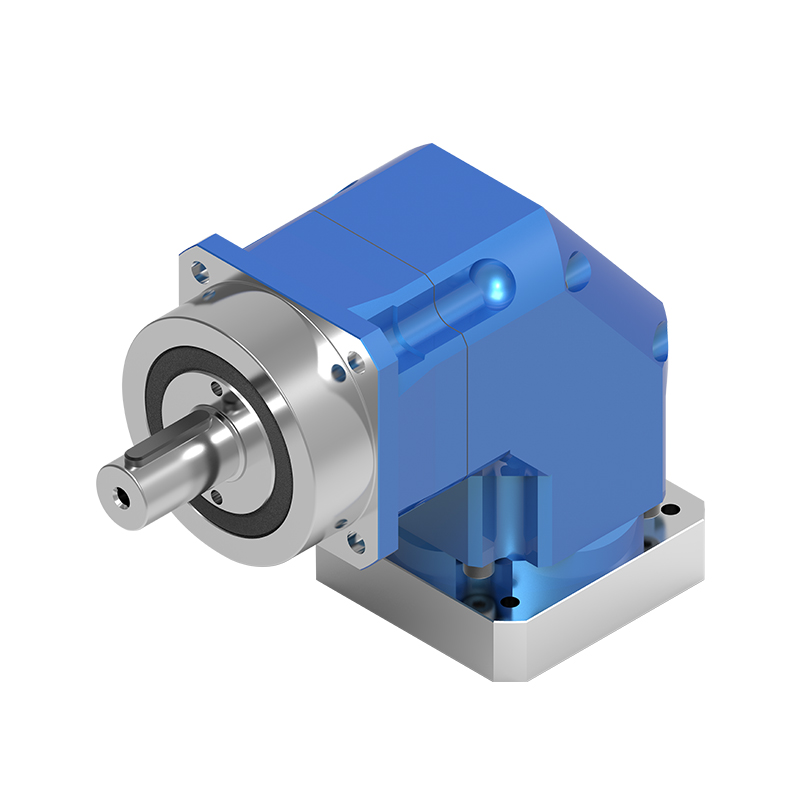
Peredam planet seri NSR mengadopsi desain roda gigi spiral bevel. Inovasi ini tidak hanya menghas...
Lihat Detail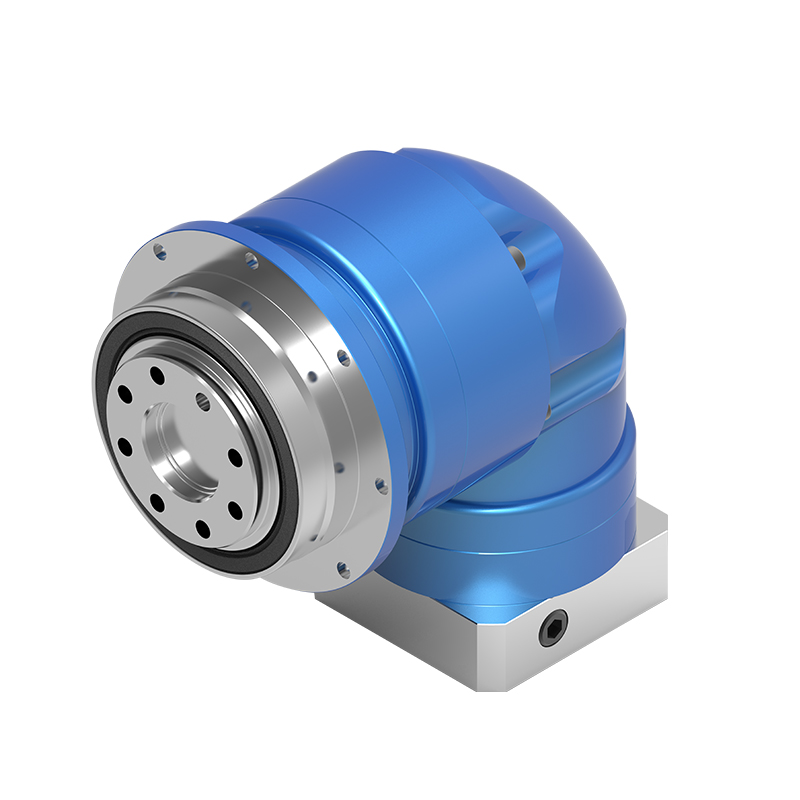
Peredam planet seri NTR mengadopsi desain roda gigi spiral bevel, yang memungkinkan masukan motor...
Lihat Detail
Peredam seri TD-CR berpusat pada desain keluaran poros berongga, yang tidak hanya mengoptimalkan ...
Lihat Detail
● Berbagai opsi poros keluaran ● Torsi tinggi ● Efisiensi tinggi ● Umur panjang ● Ser...
Lihat Detail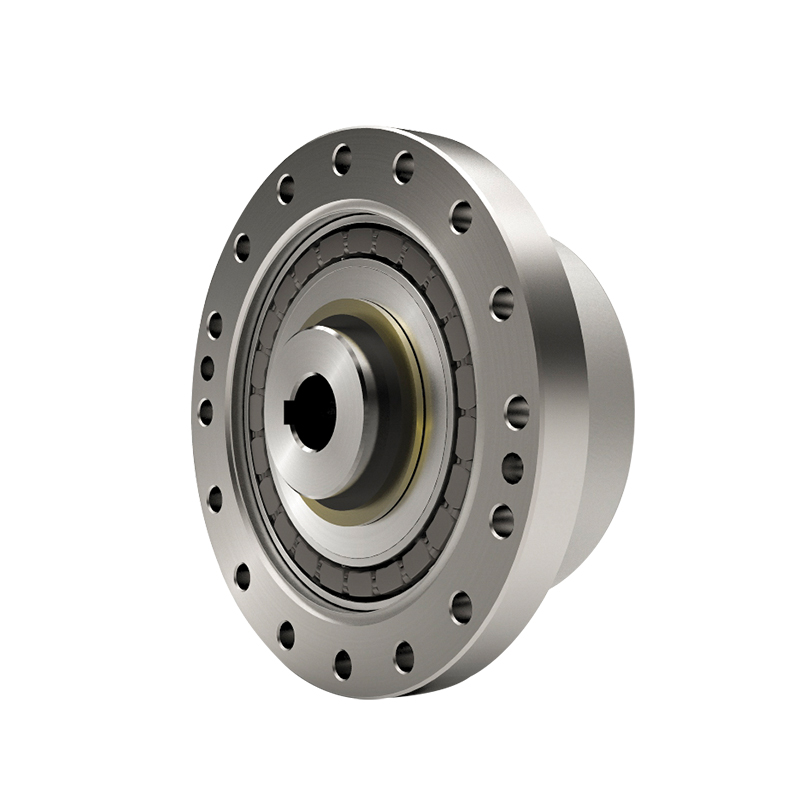
Peredam gigi fleksibel seri BCSF memiliki desain yang sangat ringan dan sederhana, yang tidak han...
Lihat Detail
Seri BSHF Peredam roda gigi fleksibel mengadopsi desain poros berongga berdiameter besar dengan s...
Lihat Detail