bahasa


Peredam Gearbox Planetary AHB Torsi Presisi Tinggi Serangan Balik Rendah
Peredam Planet
Fitur peredam planet 1. Tenang: Gunakan roda gigi heliks untuk mencapai pengoperas...
Lihat DetailRasio 1:10 yang dipilih terlalu tinggi untuk waktu indeks 0,8 detik, dan torsi beban diremehkan sekitar 18 persen setelah efisiensi gearbox dimasukkan. Motor servo yang mencapai batas torsinya selama akselerasi akan membuat penggerak tersandung, menurunkan akurasi posisi, dan peredam menjadi terlalu panas. Solusinya terletak pada urutan perhitungan disiplin yang mencakup pencocokan rasio, torsi, efisiensi, dan inersia sebelum pesanan pembelian dilakukan.
Rasio reduksi adalah hasil bagi kecepatan masukan motor servo dibagi dengan kecepatan keluaran kotak roda gigi, sedangkan torsi keluaran adalah gaya rotasi yang tersedia pada poros keluaran setelah menerapkan efek pengganda dari rasio tersebut dan efisiensi mekanis kotak roda gigi.
Motor servo adalah perangkat berkecepatan tinggi dan torsi rendah, sementara sebagian besar beban mesin memerlukan gerakan berkecepatan rendah dan torsi tinggi. Gearbox menjembatani kesenjangan itu. Memahami hubungan yang tepat antara rasio dan torsi adalah dasar dari setiap keputusan yang cocok, karena hal ini menentukan apakah penggerak servo dapat mempercepat beban dalam waktu siklus yang diperlukan tanpa melebihi batas termal atau arus puncaknya.
Untuk menghitung rasio reduksi pada sistem penggerak motor servo, Anda memerlukan tiga nilai: kecepatan keluaran yang diperlukan dari waktu siklus, kecepatan pengenal motor servo, dan torsi keluaran yang diminta oleh beban.
Turunkan kecepatan output dari waktu indeks mesin. Meja putar yang menyelesaikan 15 indeks per menit memerlukan kecepatan keluaran 300 RPM.
Gunakan kecepatan terukur aktual dari motor yang dipilih. Motor servo 3000 RPM umum untuk rentang tugas ini.
Rasio = 3000/300 = 10:1. Pilih rasio standar terdekat dari katalog pabrikan yang menjaga kecepatan output dalam jangka waktu yang diizinkan.
| Parameter | Nilai |
| Kecepatan pengenal motor servo | 3000 RPM |
| Kecepatan keluaran yang diperlukan | 300 RPM |
| Rasio reduksi yang dihitung | 10:1 |
| Torsi keluaran yang diperlukan | 120 Nm |
| Efisiensi gearbox | 0.95 |
| Torsi motor yang diperlukan | 12,6 Nm |
Setelah rasio reduksi ditetapkan, hitung keluaran torsi yang tersedia dengan mengalikan torsi kontinu motor servo dengan rasio dan efisiensi kotak roda gigi.
Gambar 1: Dampak linier rasio reduksi terhadap keluaran torsi
| Tipe kotak roda gigi | Rentang efisiensi | Kisaran serangan balik | Aplikasi khas |
| Peredam planet | 0,90 - 0,97 | 3 - 8 menit busur | Torsi dan kekakuan tinggi |
| Peredam gigi yang fleksibel | 0,75 - 0,85 | 1 - 3 menit busur | Presisi tinggi, kecepatan rendah |
| Peredam kemiringan spiral | 0,88 - 0,93 | 5 - 10 menit busur | Transmisi sudut kanan |
Faktor efisiensi penting karena mengubah perkalian torsi teoretis menjadi torsi yang dapat digunakan. Peredam planet dengan efisiensi 0,97 menghasilkan torsi keluaran 3 persen lebih banyak dibandingkan peredam dengan efisiensi 0,94 pada rasio yang sama, yang dapat membuat perbedaan dalam fase akselerasi yang membutuhkan waktu 0,8 detik.
Perhitungan rasio hanyalah setengah dari masalah ukuran. Motor servo juga harus secara dinamis mengontrol inersia beban yang dipantulkan, dan reaksi balik gearbox harus tetap berada dalam toleransi posisi alat berat.
Ketidakcocokan inersia adalah salah satu faktor yang paling diabaikan. Inersia beban yang dipantulkan pada poros motor sama dengan inersia beban dibagi kuadrat rasio reduksi. Rasio inersia rotor terhadap beban 1:5 atau lebih direkomendasikan untuk kontrol servo yang presisi. Rasio yang lebih rendah dapat diterima untuk sumbu yang lebih lambat, namun rasio yang lebih tinggi menyebabkan masalah penyetelan penguatan dan dapat memicu osilasi selama perlambatan yang cepat.
Sumbu otomasi yang memerlukan torsi tinggi dan pemasangan ringkas mendapat manfaat dari peredam planet seri AHB, yang mencakup rasio dari 3:1 hingga 100:1 dan menahan serangan balik hingga 3 menit busur. Produsen seperti ZHEJIANG BEITTO TRANSMISSION TECHNOLOGY CO., LTD. (BEITTO) merancang efisiensi tinggi gearbox planet motor servo unit untuk siklus tugas ini.
 Peredam Gearbox Planetary AHB Torsi Tinggi Serangan Balik Rendah Peredam planet roda gigi heliks ini menghasilkan reaksi rendah di bawah 3 menit busur untuk pemosisian presisi dan torsi tinggi pada sumbu otomasi kompak, dengan desain flensa untuk pemasangan motor universal dan pengoperasian bebas perawatan. Lihat Produk →
Untuk mekanisme pick-and-place dan pengindeksan yang menuntut serangan balik serendah mungkin dan gerakan senyap, peredam roda gigi fleksibel seri BSHF menawarkan rentang rasio dari 50:1 hingga 160:1 dengan serangan balik di bawah 1 arcmin.
 Peredam Roda Gigi Fleksibel Seri BSHF dengan Poros Berongga Menawarkan desain dan rasio bebas serangan balik dari 50:1 hingga 160:1, peredam ringan ini mendukung mekanisme pick-and-place dan pengindeksan dengan gerakan senyap dan torsi tinggi dalam tata letak koaksial yang ringkas. Lihat Produk →
Jika sumbu gerak harus berputar 90 derajat tanpa menambahkan kotak bevel terpisah, penggerak planet sudut kanan seri ATR menjaga keakuratan rasio dalam ukuran yang ringkas.
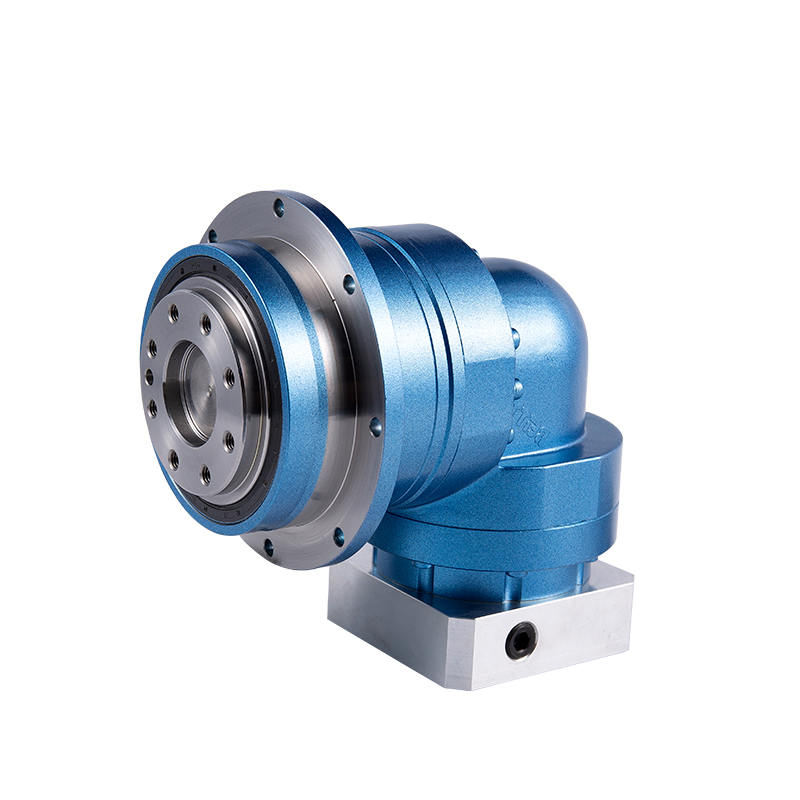 Peredam Kecepatan Penggerak Planet 90 Derajat Sudut Kanan ATR Penggerak planetary sudut kanan ini memberikan putaran 90 derajat tanpa kotak bevel tambahan, menjaga akurasi rasio dan kekakuan tinggi dengan bantalan rol tirus, cocok untuk sumbu gerak kompak. Lihat Produk →
Empat kesalahan menyebabkan sebagian besar perjalanan kelebihan beban dan kegagalan pemosisian dalam sistem penggerak motor servo.
Gunakan daftar periksa ini sebelum melakukan pemesanan pembelian untuk mengunci sistem penggerak servo yang memenuhi target kecepatan, torsi, dan akurasi tanpa risiko beban berlebih.
| Periksa barang | Apa yang harus diverifikasi | Sasaran yang khas |
| Torsi keluaran | Beban puncak dan terus menerus | Torsi puncak x keamanan 1,5 |
| Rasio pengurangan | Kecepatan motor/kecepatan keluaran | Rasio standar terdekat |
| Efisiensi | Lembar data pabrikan | 0,90 - 0,97 |
| Serangan balik | Persyaratan penentuan posisi | 3 - 8 menit busur |
| Rasio inersia | Beban pantulan/rotor motor | 5:1 atau lebih baik |
Rasio reduksi = kecepatan masukan motor dibagi dengan kecepatan keluaran gearbox. Motor servo 3000 RPM dengan gearbox 10:1 menghasilkan 300 RPM pada poros keluaran.
Output torsi = torsi motor x rasio reduksi x efisiensi gearbox. Motor servo 5 Nm melalui peredam planet 10:1 dengan efisiensi 95 persen menghasilkan 47,5 Nm pada poros keluaran.
Mulailah dengan kecepatan keluaran dan torsi keluaran yang diperlukan, lalu hitung rasio kecepatan motor. Verifikasi torsi yang dihasilkan setelah efisiensi diterapkan, dan periksa apakah rasio inersia tetap berada dalam rentang kendali yang dapat digunakan penggerak servo.
Peredam planet menawarkan efisiensi dan kepadatan torsi yang lebih tinggi, sedangkan peredam roda gigi fleksibel memberikan reaksi yang lebih rendah dan gerakan kecepatan rendah yang lebih mulus. Pilih planetary untuk kapasitas beban dan fleksibel untuk presisi, atau sesuaikan peredam dengan kebutuhan dominan sumbu.

Fitur peredam planet 1. Tenang: Gunakan roda gigi heliks untuk mencapai pengoperas...
Lihat Detail
Peredam planet telah banyak digunakan di banyak industri karena kinerjanya. Roda gigi heliks yang...
Lihat Detail
Pereduksi planet menempati posisi penting dalam bidang otomasi industri. Desain presisi tinggi me...
Lihat Detail
Fitur peredam planet 1. Presisi tinggi: reaksi standar adalah 4 menit busur, yang sangat ...
Lihat Detail
Peredam planet seri NHT mengadopsi desain roda gigi heliks yang canggih, yang tidak hanya secara ...
Lihat Detail
Dirancang untuk aplikasi dengan beban radial tinggi, seperti penggerak roda AGV, penggerak katrol...
Lihat Detail
1. Desain roda gigi heliks Mekanisme pengurangan kecepatan mengadopsi desain roda gigi heliks,...
Lihat Detail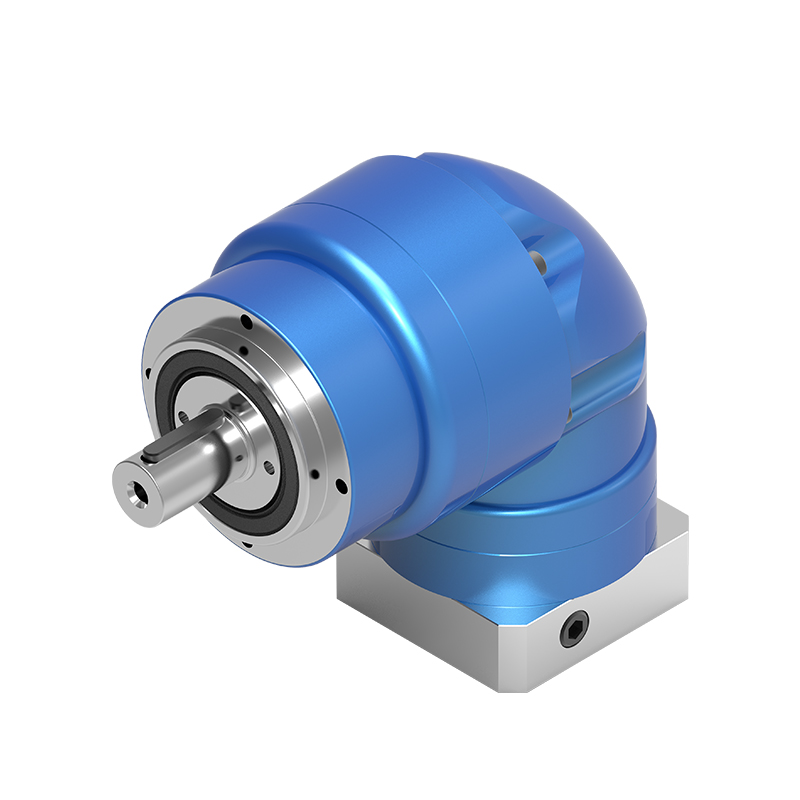
Peredam planet seri NLR mengadopsi desain roda gigi spiral bevel, yang memungkinkan input kecepat...
Lihat Detail
Peredam seri TD-CR berpusat pada desain keluaran poros berongga, yang tidak hanya mengoptimalkan ...
Lihat Detail
Seri BSHF Peredam roda gigi fleksibel mengadopsi desain poros berongga berdiameter besar dengan s...
Lihat Detail