bahasa


Peredam Gearbox Planetary AHB Torsi Presisi Tinggi Serangan Balik Rendah
Peredam Planet
Fitur peredam planet 1. Tenang: Gunakan roda gigi heliks untuk mencapai pengoperas...
Lihat DetailKetika sendi pergelangan tangan robot kolaboratif melayang 0,08 mm di bawah beban 1,5 kg, komponen yang rusak jarang sekali adalah motor servo. Itu adalah peredamnya. Dalam aplikasi sambungan robotik, keputusan penggerak harmonik vs gearbox planet menentukan akurasi posisi, kepadatan torsi, kepatuhan, dan biaya lebih mahal dibandingkan subperakitan lainnya. Pertanyaan sebenarnya bukanlah teknologi mana yang lebih baik secara abstrak, namun teknologi mana yang cocok dengan profil gerak sambungan.
Panduan ini membandingkan kedua teknologi menggunakan parameter terukur: reaksi balik, kekakuan torsi, kepadatan torsi, kemampuan kecepatan, dan masa pakai. Ini diakhiri dengan kerangka pemilihan praktis yang dapat diterapkan oleh insinyur desain sebelum melakukan pemesanan.
Untuk sambungan robotik, penggerak harmonik menghasilkan reaksi balik yang lebih rendah dan kepadatan torsi yang lebih tinggi, sementara gearbox planetary memberikan kekakuan yang lebih tinggi dan biaya per newton-meter yang lebih baik.
Serangan balik adalah pergerakan sudut bebas dari keluaran ketika masukan ditahan. Dalam sambungan robot, ini muncul sebagai zona mati dalam respons kontrol dan sebagai kesalahan posisi ketika arahnya berbalik. Penggerak harmonik mengubah bentuk flexspline dengan generator gelombang, menciptakan dua zona penyatuan hampir tanpa celah. Penggerak harmonik tipikal mencapai serangan balik 1 menit busur atau lebih baik, dan banyak model mencapai 0,5 arcmin. Gearbox planetary standar memiliki jarak internal antara sun gear dan planet gear, sehingga reaksi balik biasanya berkisar antara 3 dan 15 arcmin; unit planet presisi mencapai 1 hingga 3 arcmin dengan harga lebih tinggi.
Kerapatan torsi, yang berarti torsi terukur per satuan diameter luar, merupakan angka penentu kedua. Flexspline dari penggerak harmonik membungkus spline melingkar berdiameter besar, sehingga ukuran paket yang sama menghasilkan sekitar dua hingga tiga kali torsi gearbox planetary yang sebanding. Untuk sambungan robot, ini berarti pergelangan tangan yang lebih kecil dan ringan dengan kapasitas muatan yang sama. Gearbox planetary memerlukan lebih banyak ruang radial untuk roda gigi planetnya, sehingga lebih berat untuk menghasilkan torsi keluaran yang sama.
| Parameter | Penggerak harmonik | Gearbox planet |
| Backlash | 1 arcmin atau lebih baik | 3-15 arcmin |
| Kepadatan torsi | 2-3x garis dasar | Dasar |
| Kecepatan masukan | 3.000-4.000 rpm | 5.000-10.000 rpm |
| Efisiensi | 70-85% | 90-97% |
| Beban kejut | Rendah | Tinggi |
Jika persyaratannya adalah penahanan yang presisi, maka panduan menyelam dalam peredam harmonik mencakup implikasi kontrol dari serangan balik yang mendekati nol secara lebih rinci.
 Peredam Roda Gigi Fleksibel Seri BSHF dengan Poros Berongga Peredam harmonik ini menawarkan serangan balik mendekati nol dan kekakuan tinggi, sehingga ideal untuk aplikasi penahan presisi. Desain poros berongganya yang ringkas cocok untuk sambungan robot dengan ruang terbatas, dan kekakuan torsi yang rendah memengaruhi penyetelan pengontrol. Lihat Produk →
Penggerak harmonik memiliki kekakuan torsi yang lebih rendah dibandingkan gearbox planetary, namun juga hampir tidak memiliki reaksi balik, dan perubahan tersebut mengubah cara pengontrol bereaksi.
Kekakuan torsi adalah ketahanan terhadap defleksi sudut akibat beban. Kotak roda gigi planet, dengan beberapa roda gigi planet yang saling bersentuhan, bersifat kaku; unit kecil dapat menunjukkan 5 hingga 10 Nm per arcmin. Penggerak harmonik lebih lembut, karena flexspline dirancang untuk ditekuk. Kekakuan yang lebih rendah, dikombinasikan dengan celah zero-backlash, membuat loop posisi lebih dapat diprediksi namun menurunkan frekuensi resonansi torsional.
Dorongan yang harmonis menukar kekakuan dengan tidak ada reaksi balik. Untuk memegang presisi pada kecepatan rendah, ini hampir selalu merupakan perdagangan yang lebih baik.
Jika robot melakukan penentuan posisi titik-ke-titik pada kecepatan rendah dengan muatan kecil, penggerak harmonik menang. Jika sambungan harus menolak gaya eksternal atau menangani akselerasi tinggi, gearbox planetary yang lebih kaku akan lebih mudah distabilkan, karena loop kontrol dapat beroperasi pada bandwidth yang lebih tinggi tanpa mengaktifkan mode struktural.
Gearbox planetary adalah pilihan yang tepat untuk sambungan robotik yang memerlukan kecepatan input di atas 4.000 rpm, harus tahan terhadap beban kejut, atau harus memiliki anggaran yang ketat.
Gearbox planetary umum digunakan dalam robotika karena efisien, dengan 90 hingga 97% per tahap, kuat, dan terjangkau. Mereka berjalan pada kecepatan input 5.000 hingga 10.000 rpm, sedangkan penggerak harmonik biasanya dibatasi pada 3.000 hingga 4.000 rpm karena flexspline lebih cepat lelah pada kecepatan tinggi. Roda gigi planet berbagi beban di beberapa titik kontak, sehingga gaya tumbukan terdistribusi. Flexspline tipis penggerak harmonik dapat berubah bentuk secara permanen karena torsi puncak yang berlebihan atau benturan. Biaya adalah faktor ketiga: gearbox planetary dengan ukuran rangka yang sama biasanya berharga 30 hingga 50 persen lebih murah dibandingkan penggerak harmonik. Untuk robot dengan enam atau tujuh sendi, perbedaan ini signifikan.
Dalam praktiknya, banyak produsen robot yang memasang penggerak harmonik pada sendi pergelangan tangan dan roda gigi planetary pada sumbu bahu dan siku.
 Peredam Planet Heliks Seri AHL untuk Motor Servo Gearbox planetary heliks ini menghasilkan pengoperasian yang mulus, kebisingan rendah, dan kapasitas torsi tinggi. Bantalan integral dan gemuk bebas perawatannya mengurangi waktu henti, menjadikannya pilihan hemat biaya untuk sumbu bahu dan siku pada robot industri. Lihat Produk →
Pilih peredam dengan memulai dengan persyaratan akurasi posisi, kemudian memeriksa torsi dan kecepatan secara terus menerus, dan terakhir membandingkan biaya dan masa pakai.
Bekerja melalui persyaratan sambungan yang sebenarnya untuk mencegah kesalahan paling umum, yaitu memesan peredam yang terlalu besar untuk torsi tetapi terlalu kecil untuk akurasi.
| Fungsi bersama | Peredam yang direkomendasikan | Spesifikasi kunci untuk diverifikasi |
| Rotasi pergelangan tangan | Penggerak harmonik | Serangan balik 1 arcmin atau lebih baik |
| Sumbu bahu | Gearbox planet | Torsi terukur pada kecepatan maksimal |
| Sumbu gripper | Gearbox planet | Kecepatan masukan above 5,000 rpm |
| Flensa alat | Penggerak harmonik | Output tanpa reaksi balik |
Pesan sampel kedua teknologi pada ukuran bingkai yang sama dan ukur kesalahan posisi loop tertutup pada tempat pengujian yang dibebani. Data akan diputuskan lebih cepat dibandingkan lembar data pemasok.
BEITTO memproduksi peralatan planetary, peralatan fleksibel, dan peredam multi-output, sehingga sambungan robotik dapat ditentukan dari rangkaian produk yang tersedia, alih-alih hanya terpaku pada satu teknologi saja.
Zhejiang Beitto Transmisi Technology Co, Ltd (BEITTO) membangun reduksi planet presisi tinggi dalam 18 seri, reduksi roda gigi fleksibel dalam seri BSHF, BCSF dan BCSG, dan seri TD untuk transmisi satu input multi-output. Perusahaan ini mengoperasikan pabrik seluas 12.000 meter persegi dengan lebih dari 90 karyawan dan pengalaman industri gearbox lebih dari 20 tahun. Lantai produksi BEITTO mengikuti metode manufaktur presisi Jepang dan kontrol kualitas yang ketat, yang penting ketika sambungan harus mempertahankan torsi tetapan selama masa pakai yang lama.
Untuk fleksibilitas sambungan robot dan kapasitas beban, seri TDCR menyediakan konfigurasi multi-output yang ringkas. Itu Seri TDCR dirancang untuk meningkatkan fleksibilitas sendi robot dan kapasitas beban sambil mempertahankan serangan balik yang rendah.
 Peredam Bevel Spiral Poros Berongga Seri TD-CR Dengan keluaran poros berongga dan serangan balik yang rendah, peredam roda gigi bevel ini meningkatkan fleksibilitas sambungan robot dan kapasitas beban. Desainnya yang bebas perawatan dan pemasangan yang fleksibel menyederhanakan integrasi, menawarkan pelengkap penggerak harmonik untuk sistem multi-sumbu. Lihat Produk →
Memilih dari satu pemasok yang membuat kedua jenis menghindari churn nomor bagian dari pencampuran dua merek pada robot yang sama.
Poin utama: gunakan penggerak harmonik untuk presisi dan gearbox planetary untuk kecepatan dan biaya.
Penggerak harmonik memiliki reaksi balik yang lebih rendah, biasanya 1 arcmin atau lebih baik. Gearbox planet presisi mencapai 1 hingga 3 arcmin, tetapi unit planet standar biasanya berada di antara 3 dan 15 arcmin.
Bisa saja, namun sambungan akan memiliki reaksi balik yang lebih tinggi dan kepadatan torsi yang lebih rendah untuk ukuran rangka yang sama. Gearbox planetary juga akan bekerja lebih cepat dan menangani beban kejut dengan lebih baik, yang dapat menjadi keuntungan pada pergelangan tangan dengan sumbu gripper.
Risiko terbesar adalah memilih berdasarkan nilai torsi saja. Banyak insinyur lupa memeriksa kekakuan torsi, kecepatan input, dan kemampuan pengulangan sambungan yang sebenarnya. Peredam yang terlalu lunak dapat menyebabkan osilasi, dan peredam yang terlalu lambat untuk kecepatan maksimum motor akan memperpendek umur servisnya.
Mulailah dengan torsi kontinu pada sambungan, kalikan dengan faktor puncak 2 hingga 3 untuk akselerasi, lalu konfirmasikan kecepatan masukan yang diperlukan. Jika sambungan memerlukan penahan yang presisi, verifikasi juga reaksi balik dan kekakuan terhadap loop kontrol posisi.

Fitur peredam planet 1. Tenang: Gunakan roda gigi heliks untuk mencapai pengoperas...
Lihat Detail
Peredam planet telah banyak digunakan di banyak industri karena kinerjanya. Roda gigi heliks yang...
Lihat Detail
Pereduksi planet menempati posisi penting dalam bidang otomasi industri. Desain presisi tinggi me...
Lihat Detail
Fitur peredam planet 1. Tenang: Gunakan roda gigi heliks untuk mencapai pengoperasian yan...
Lihat Detail
Peredam kami menggabungkan konsep desain roda gigi heliks yang mutakhir. Dibandingkan dengan roda...
Lihat Detail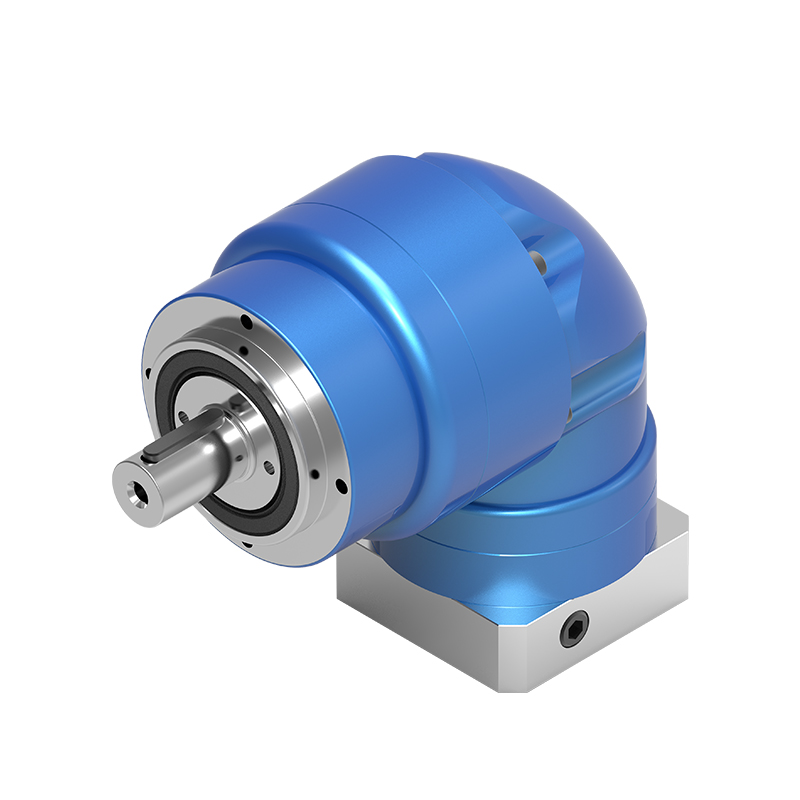
Peredam planet seri NLR mengadopsi desain roda gigi spiral bevel, yang memungkinkan input kecepat...
Lihat Detail
Peredam seri TD-CR berpusat pada desain keluaran poros berongga, yang tidak hanya mengoptimalkan ...
Lihat Detail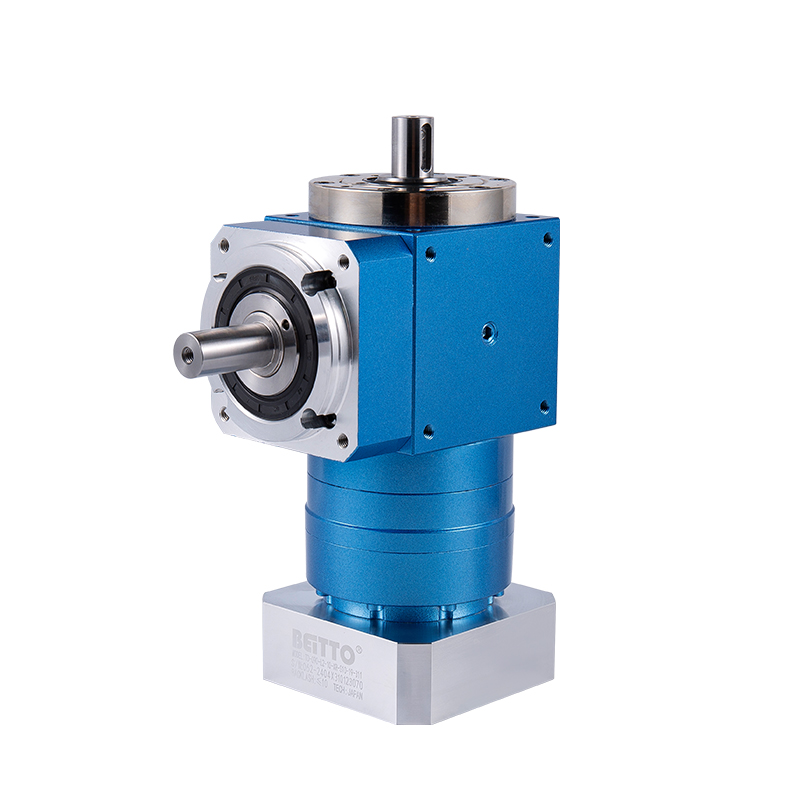
● Berbagai opsi poros keluaran ● Torsi tinggi ● Efisiensi tinggi ● Umur panjang ● Ser...
Lihat Detail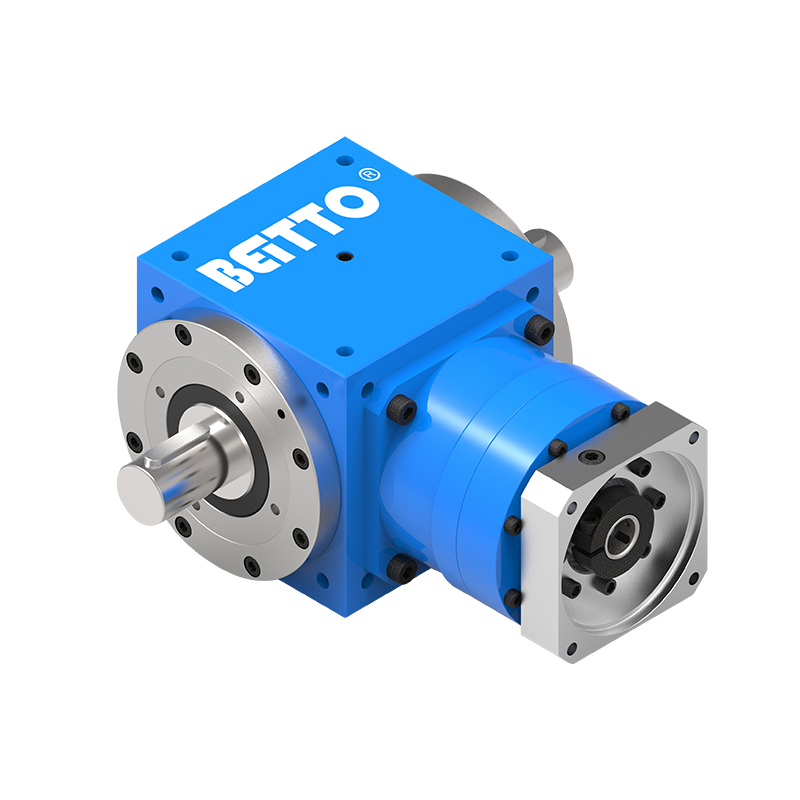
Untuk memenuhi kebutuhan kondisi kerja yang berbeda, peredam seri TD-2P menyediakan berbagai opsi...
Lihat Detail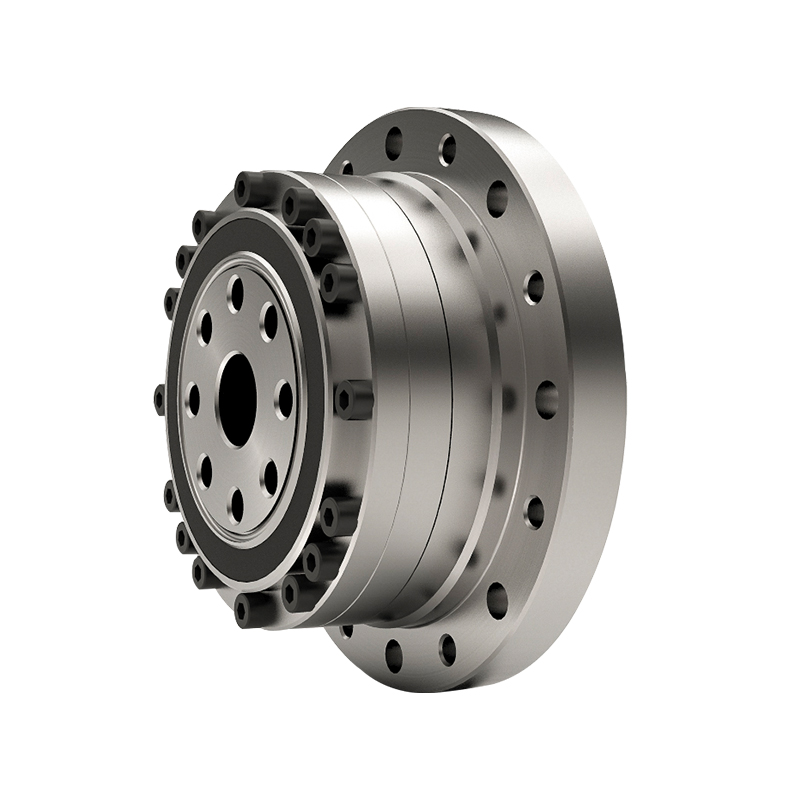
Peredam gigi fleksibel seri BCSG dirancang ringan dan sederhana, yang tidak hanya secara efektif ...
Lihat Detail